Система определения координат наблюдателя по видеоряду
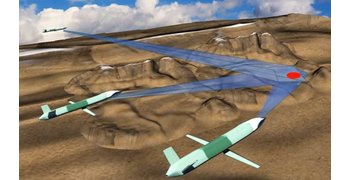
Алгоритм определения координат по последовательности изображений. Используется как дополнительный способ определения положения БПЛА и дронов в пространстве.
О проекте
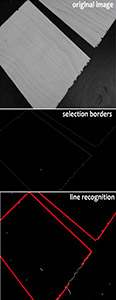
В основе разработки – трекинг особенностей изображения по алгоритму Lukas-Kanade и построение 3D-пространства на основе нескольких изображений.
Алгоритм адаптирован под платформу заказчика на системе на кристалле DM3730. Вычисления выполняются на DSP-ядре; обмен данными с ARM организован через механизм DSP link.
Технические детали
- Алгоритм трекинга
- Lukas-Kanade
- Платформа
- СнК DM3730
- Вычислительное ядро
- DSP
- Обмен с ARM
- DSP link